IEEE CASE 2026
Active Observation for Robust Visual Servoing in Robotic Manipulation
IEEE International Conference on Automation Science and Engineering (CASE), 2026 · Paper ThCT6.3 · First Author
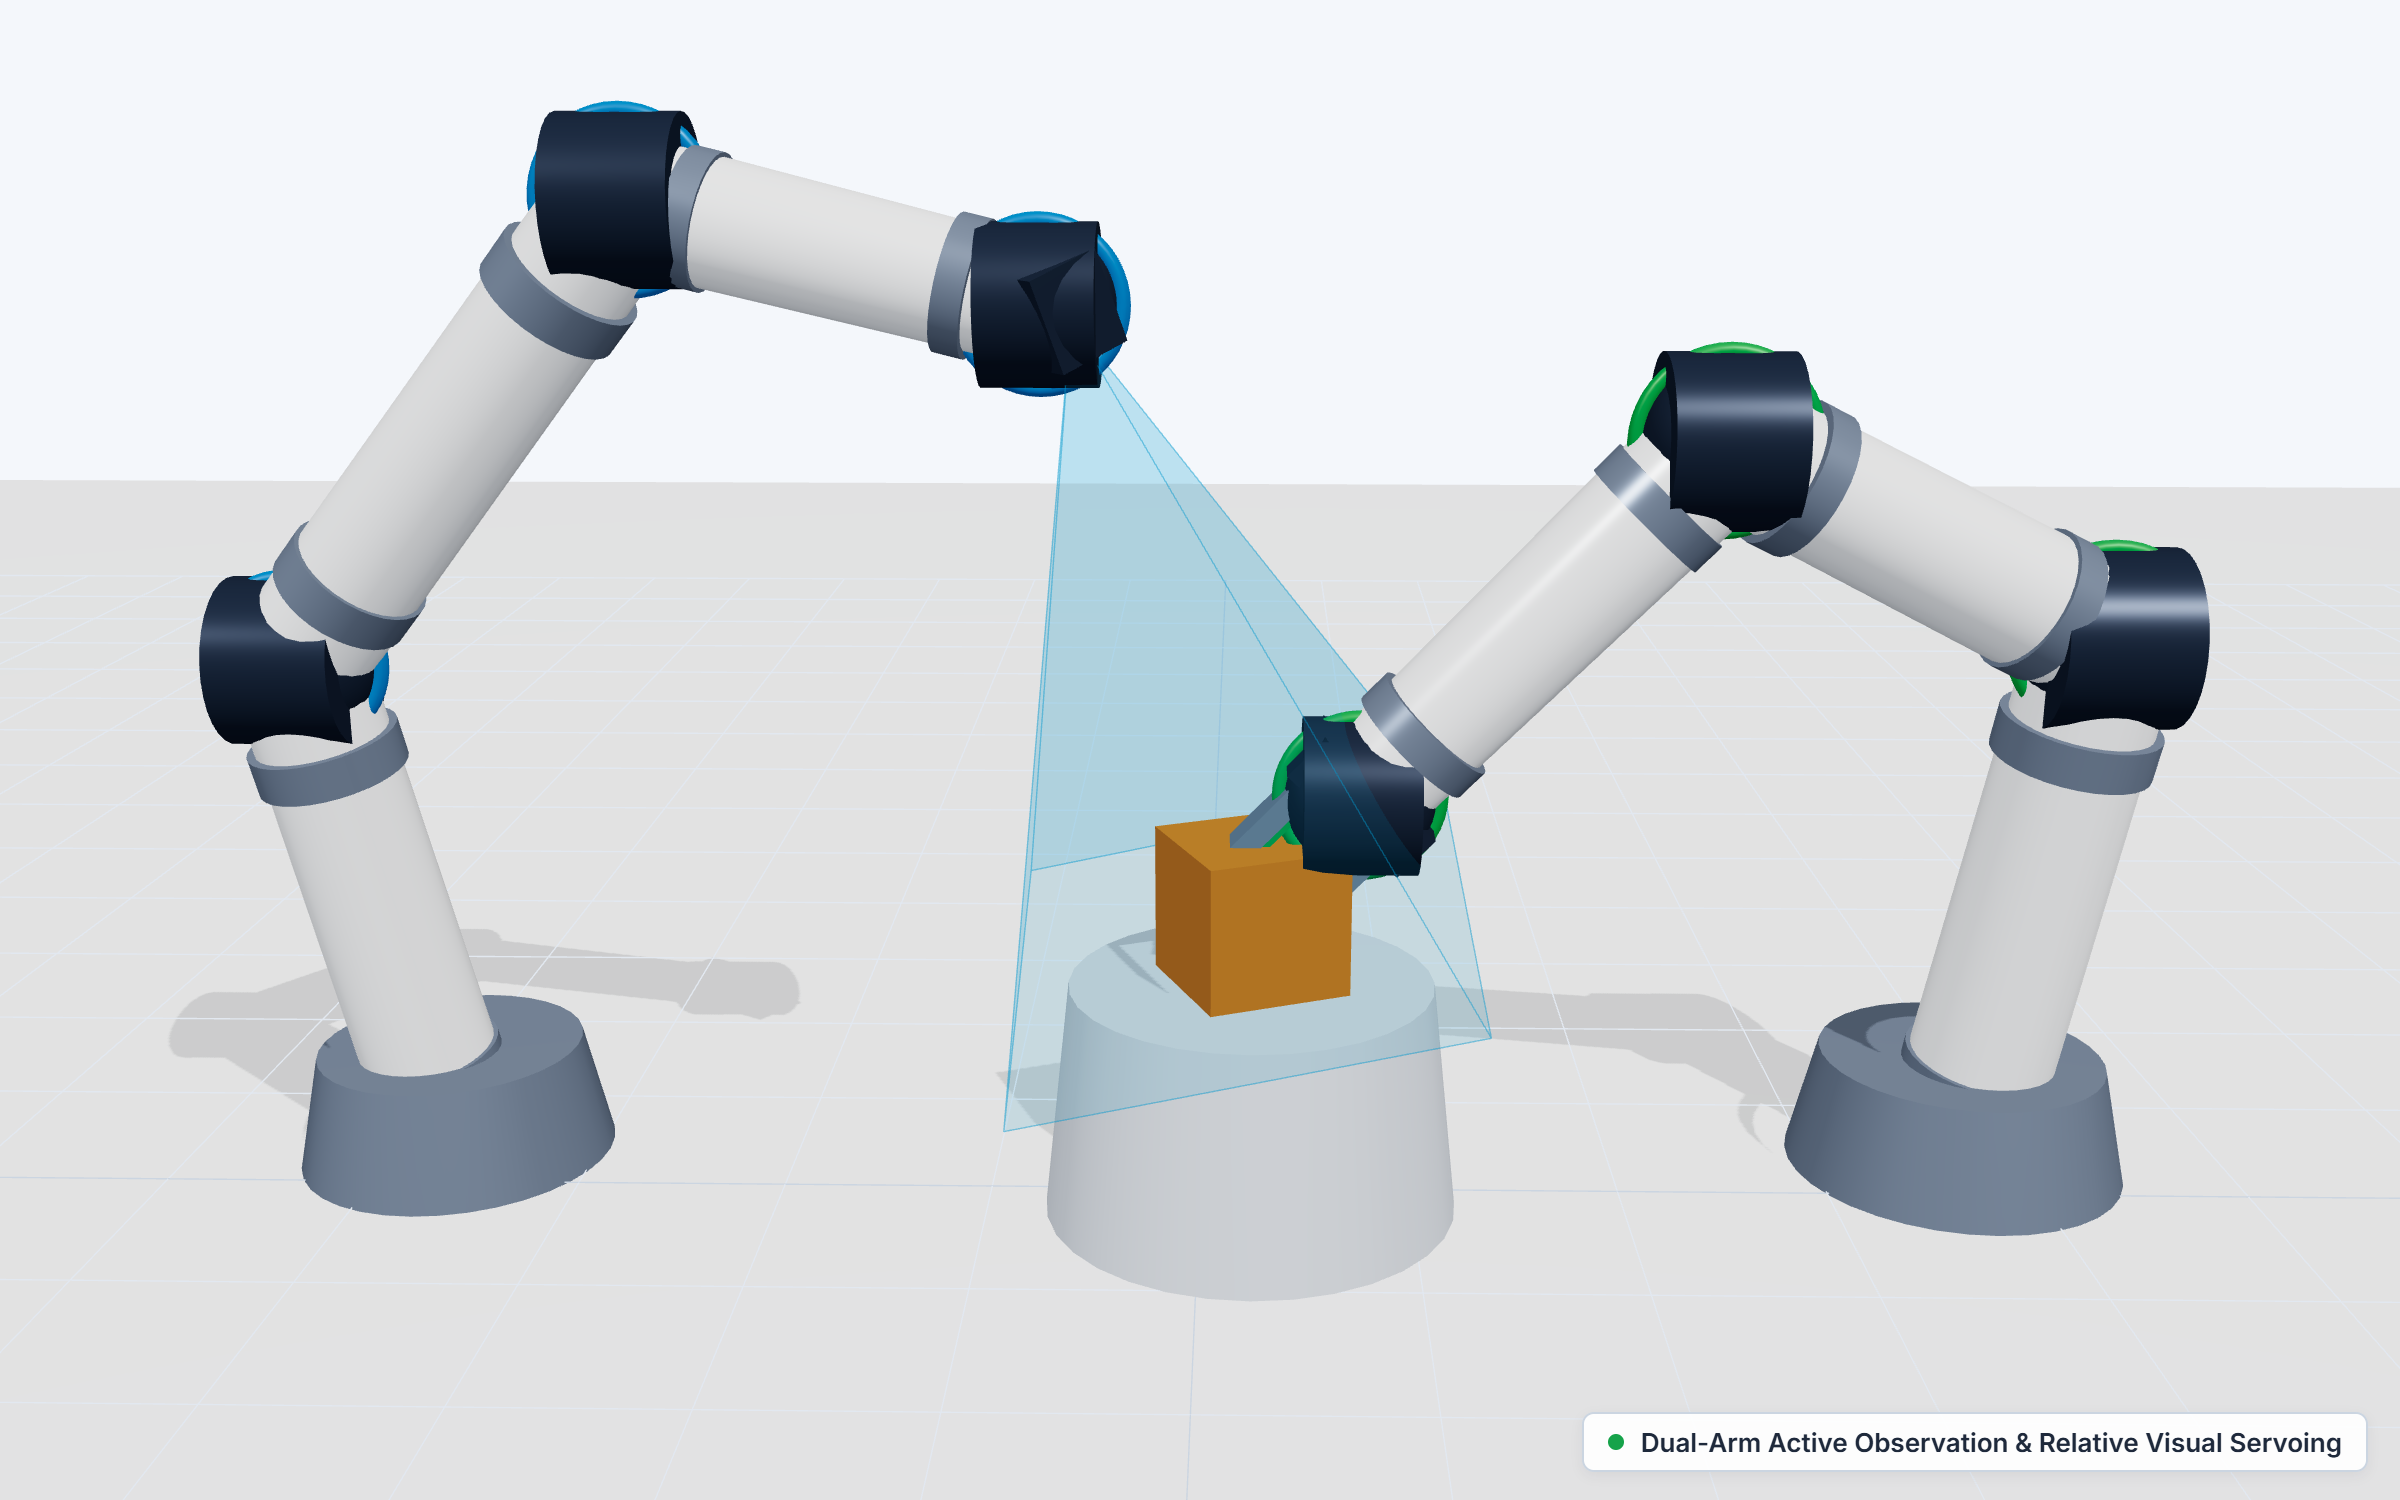
During robotic grasping, the manipulator or gripper frequently obscures the target object just when terminal visual feedback is most critical. This work coordinates an active eye-in-hand camera arm with a grasping arm, combining a two-stage viewpoint strategy, target–gripper relative visual servoing, and occlusion-triggered viewpoint exploration.
@inproceedings{hu2026activeobservation,
  title     = {Active Observation for Robust Visual Servoing in Robotic Manipulation},
  author    = {Hu, Zhilun and Cheng, Yuqi and Tan, Yuxiang and Li, Wen-pan and Shen, Weiming},
  booktitle = {2026 IEEE International Conference on Automation Science and Engineering (CASE)},
  year      = {2026},
  note      = {Accepted, Paper ThCT6.3}
}